EP.5 | Obstacle Avoidance Sensor ทำงานอย่างไร? ทำไมมีเซ็นเซอร์แล้วโดรนยังชนได้?
EP.5 | Obstacle Avoidance Sensor ทำงานอย่างไร? ทำไมมีเซ็นเซอร์แล้วโดรนยังชนได้?
โดรนสมัยใหม่หลายรุ่นสามารถตรวจจับสิ่งกีดขวาง ชะลอ หยุด หรือหลบหลีกได้อัตโนมัติ จนบางครั้งทำให้เรารู้สึกว่า…
“มี Obstacle Avoidance แล้ว บินยังไงก็คงไม่ชน”
แต่ในความเป็นจริง ไม่มีระบบตรวจจับสิ่งกีดขวางใดรับประกันว่าจะป้องกันการชนได้ 100%
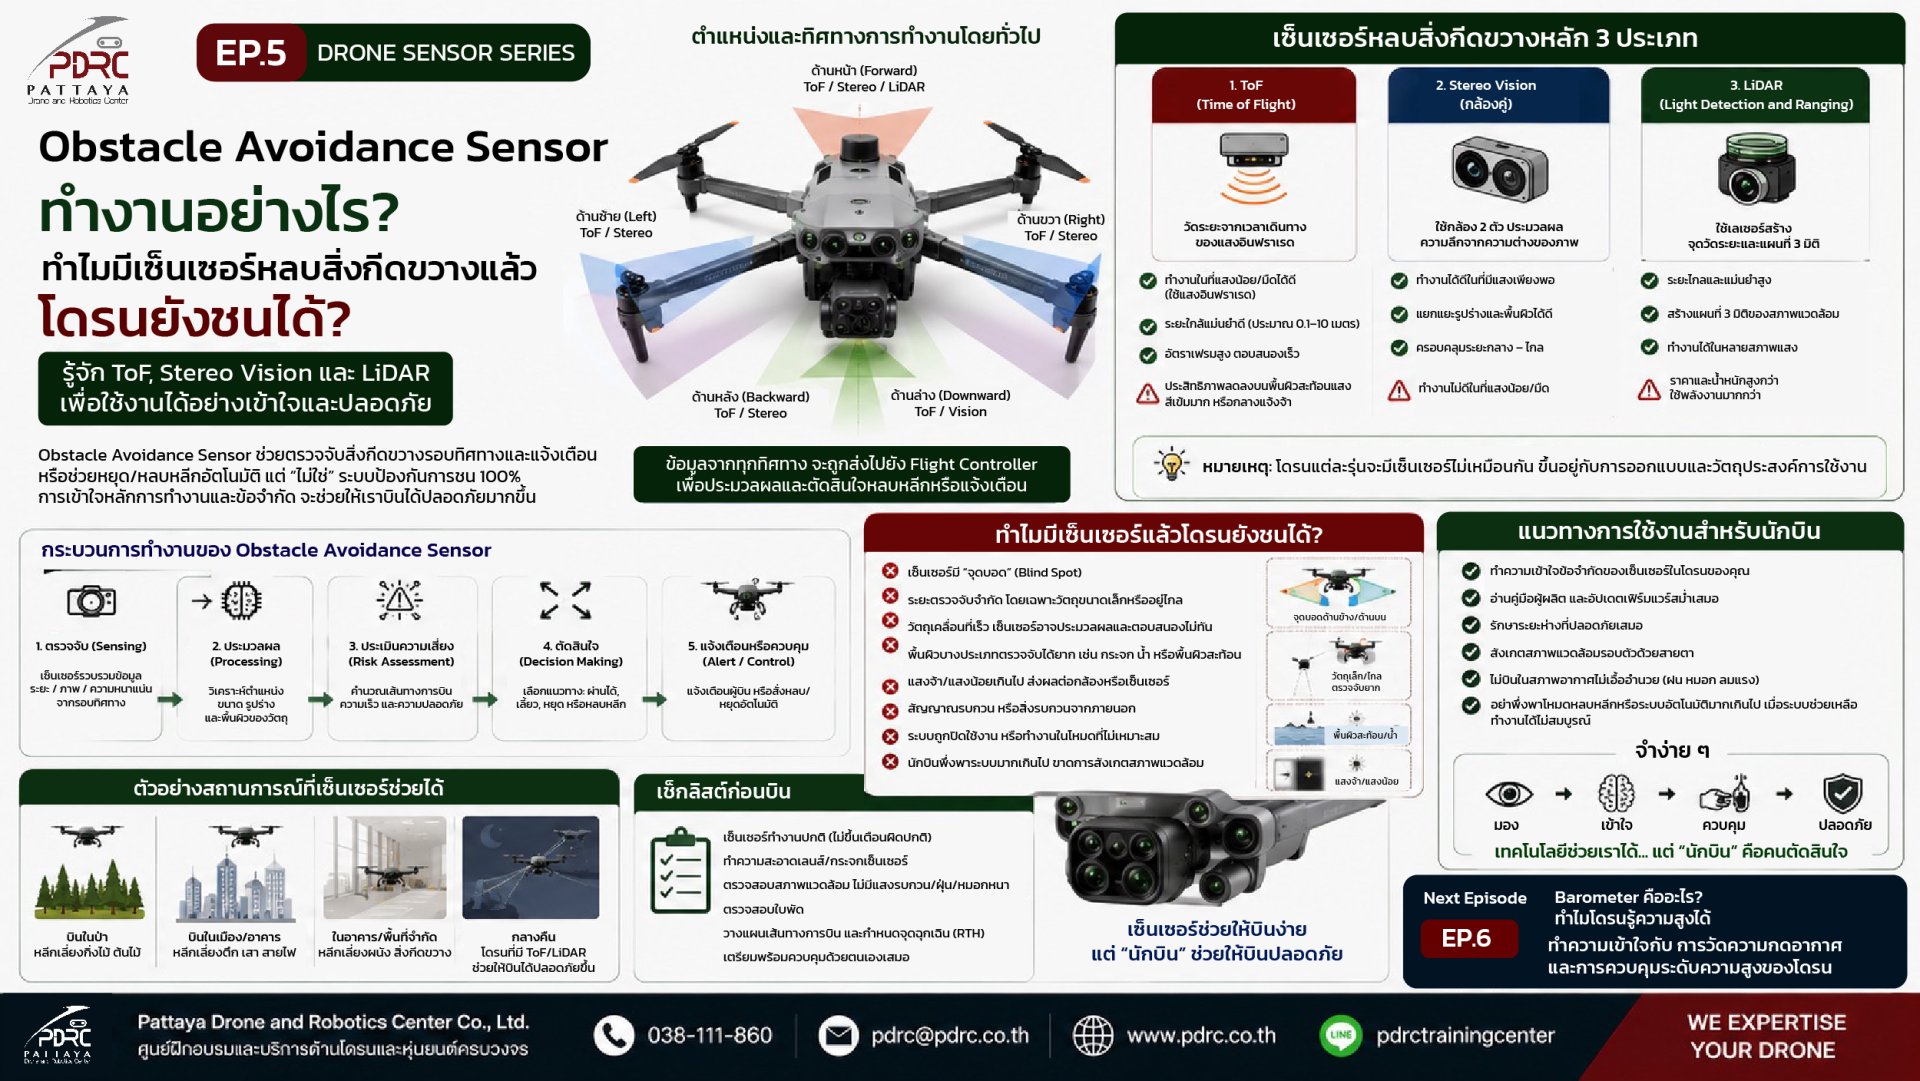
Obstacle Avoidance ทำงานอย่างไร?
ขึ้นอยู่กับการออกแบบของโดรน ระบบอาจใช้เซ็นเซอร์หลายประเภท เช่น
Stereo Vision — ใช้กล้องมากกว่าหนึ่งตัวเปรียบเทียบภาพ เพื่อช่วยประเมินระยะและโครงสร้างของสิ่งกีดขวาง
ToF (Time of Flight) — ส่งพลังงานออกไปและวัดเวลาที่สัญญาณสะท้อนกลับ เพื่อคำนวณระยะ
LiDAR — ใช้แสงเลเซอร์วัดระยะและสร้างข้อมูลเชิงลึกของสภาพแวดล้อม
ข้อมูลจากเซ็นเซอร์เหล่านี้จะถูกส่งเข้าสู่ Flight Controller เพื่อประเมินความเสี่ยง ก่อนที่ระบบจะเตือน ชะลอ หยุด หรือหลบหลีกตามความสามารถและการตั้งค่าของโดรนแต่ละรุ่น
⚠️ แล้วทำไมโดรนยังชนได้?
เพราะเซ็นเซอร์มีข้อจำกัด เช่น Blind Spot, ระยะตรวจจับ, มุมมองของเซ็นเซอร์, ความเร็วในการบิน, แสงน้อย/แสงจ้า, ฝน หมอก พื้นผิวสะท้อนแสง หรือวัตถุขนาดเล็กและบาง เช่น สายไฟ กิ่งไม้เล็ก ๆ หรือโครงสร้างที่ตรวจจับได้ยาก
ที่สำคัญคือ มีเซ็นเซอร์รอบทิศทาง ไม่ได้หมายความว่าโดรนจะหลบสิ่งกีดขวางได้ทุกทิศทางในทุกโหมดการบิน ความสามารถจริงขึ้นอยู่กับรุ่น การตั้งค่า Flight Mode และข้อจำกัดที่ผู้ผลิตกำหนด
นักบินจึงควรจำไว้ว่า “Sensor ช่วยให้นักบินมองเห็นมากขึ้น แต่ไม่ได้ทำหน้าที่ตัดสินใจแทนนักบินทั้งหมด”
ก่อนบินควรตรวจสอบความสะอาดของเซ็นเซอร์ ศึกษา Sensor Coverage ของโดรน ตรวจสอบการตั้งค่า Obstacle Avoidance และที่สำคัญที่สุดคือ มองสภาพแวดล้อมด้วยสายตาของนักบินเอง
เพราะเทคโนโลยีเป็น Safety Aid แต่ Situational Awareness และการตัดสินใจของ Remote Pilot ยังคงเป็นส่วนสำคัญของความปลอดภัยในการบิน
Related Content