EP.8 | Sensor Fusion คืออะไร? ทำไมโดรนต้องใช้ข้อมูลจากเซ็นเซอร์หลายตัวพร้อมกัน?
EP.8 | Sensor Fusion คืออะไร? ทำไมโดรนต้องใช้ข้อมูลจากเซ็นเซอร์หลายตัวพร้อมกัน?
จาก EP.1–7 เรารู้จักเซ็นเซอร์บนโดรนกันไปหลายชนิดแล้ว แต่มีคำถามสำคัญว่า…
เมื่อเซ็นเซอร์แต่ละตัวให้ข้อมูลไม่เหมือนกัน แล้วโดรนรู้ได้อย่างไรว่าควร “เชื่อ” ข้อมูลจากตัวไหน?
คำตอบส่วนหนึ่งอยู่ที่ Sensor Fusion
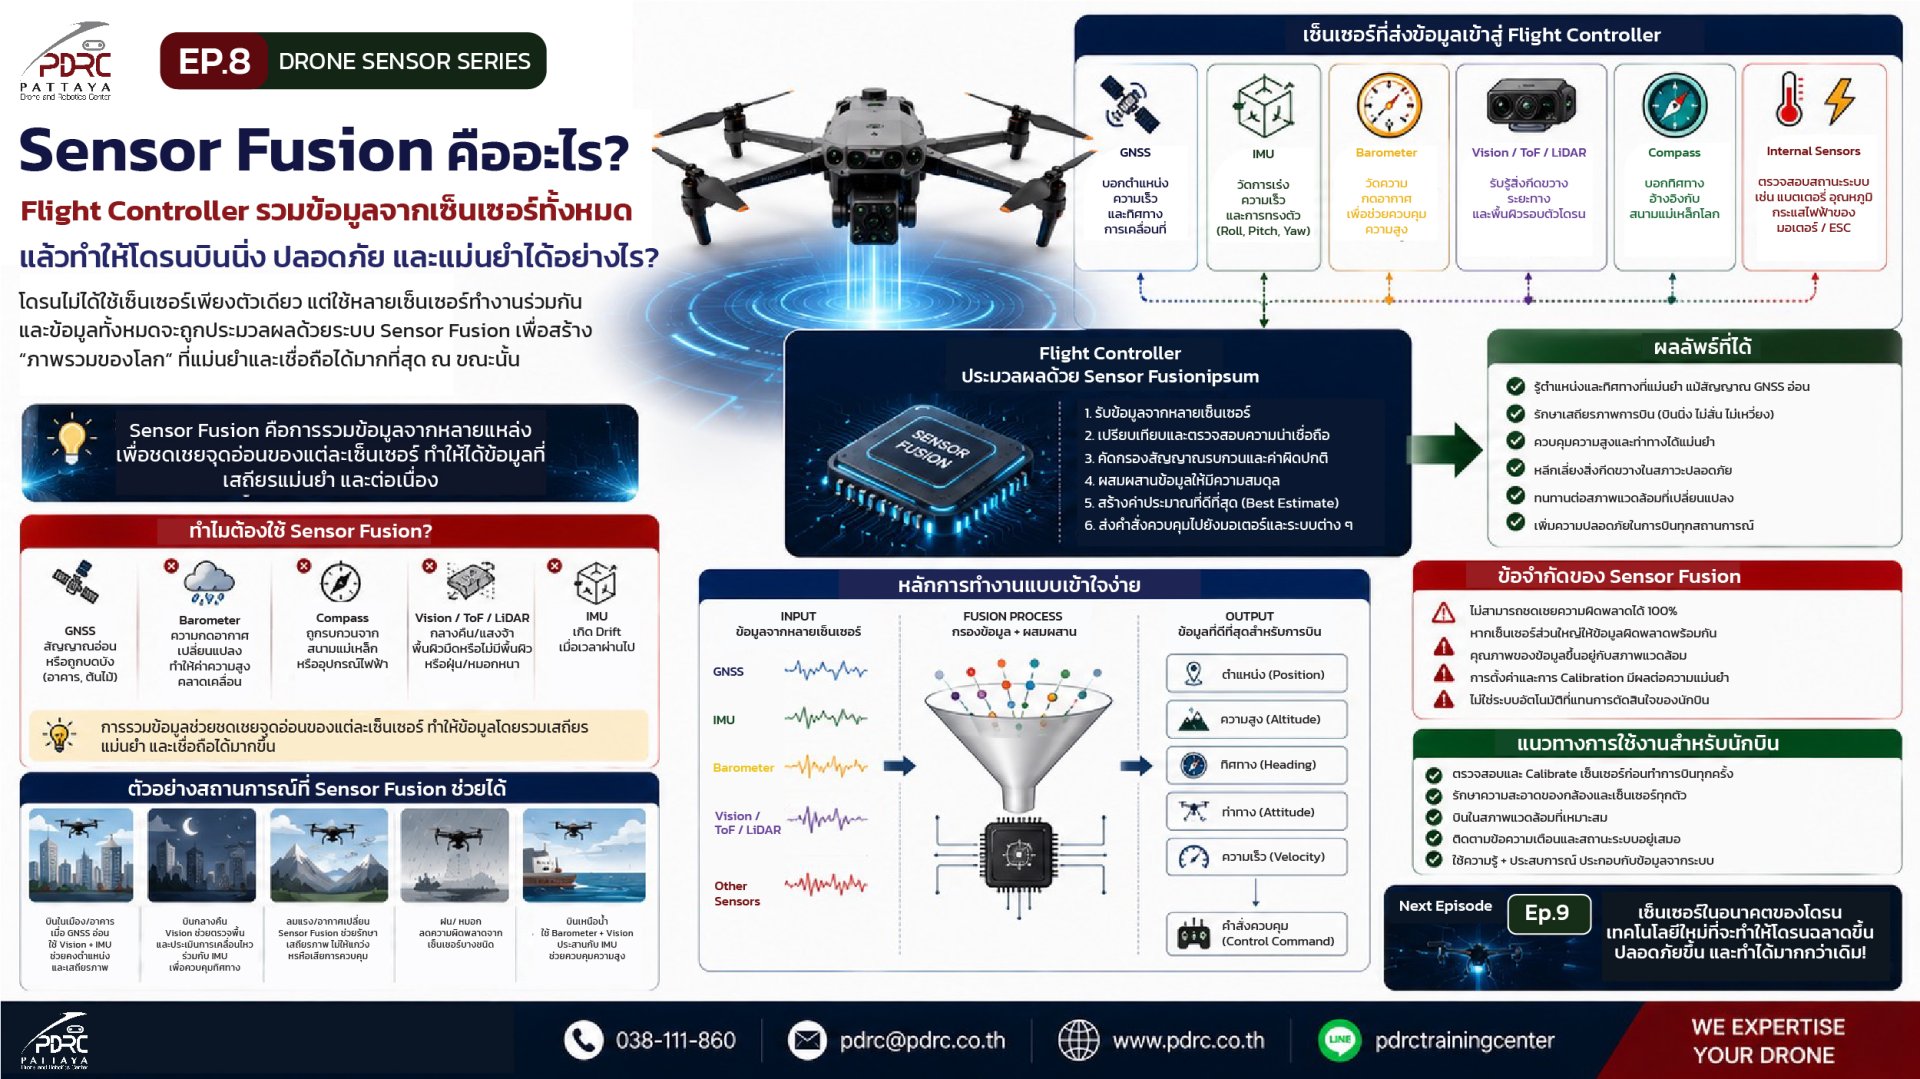
Flight Controller จะนำข้อมูลจากเซ็นเซอร์หลายแหล่งมาประมวลผลร่วมกัน เพื่อสร้างค่าประมาณสถานะของอากาศยานที่มีความน่าเชื่อถือและต่อเนื่องมากขึ้น เช่น
GNSS → ตำแหน่งและความเร็ว
⚙️ IMU → ความเร่งและอัตราการหมุน
Compass → ทิศทางอ้างอิง
️ Barometer → การเปลี่ยนแปลงระดับความสูง
️ Vision / ToF / LiDAR → การเคลื่อนที่ ระยะ และสภาพแวดล้อม
Internal Sensors → สถานะพลังงาน อุณหภูมิ และระบบต่าง ๆ
แต่ Sensor Fusion ไม่ใช่แค่การ “เอาค่าทุกตัวมารวมกัน”
ระบบต้องประเมินว่า ข้อมูลใดน่าเชื่อถือในสถานการณ์นั้น ตรวจจับความผิดปกติ ลดผลจาก Noise และนำข้อมูลหลายแหล่งมาช่วยชดเชยข้อจำกัดซึ่งกันและกัน
ตัวอย่างเช่น…
GNSS อ่อน → IMU และ Vision อาจช่วยรักษาการประมาณการเคลื่อนที่ในช่วงหนึ่ง
️ ความกดอากาศเปลี่ยน → ระบบไม่ได้จำเป็นต้องพึ่ง Barometer เพียงแหล่งเดียว
Compass ถูกรบกวน → Flight Controller สามารถตรวจพบความไม่สอดคล้องกับข้อมูลเซ็นเซอร์อื่นได้ในระบบที่ออกแบบรองรับ
บินใกล้ผิวน้ำ → Vision อาจมีข้อจำกัด จึงยิ่งต้องเข้าใจว่าระบบอื่นกำลังทำงานอย่างไร
นี่คือเหตุผลที่โดรนสมัยใหม่สามารถ รักษาท่าทาง รักษาตำแหน่ง ควบคุมระดับความสูง และตอบสนองต่อสภาพแวดล้อมได้อย่างรวดเร็ว
จำง่าย ๆ ว่า
“Sensor แต่ละตัวเห็นโลกคนละแบบ
Sensor Fusion นำข้อมูลเหล่านั้นมาสร้างภาพรวมให้ Flight Controller ใช้ตัดสินใจควบคุมการบิน”
อย่างไรก็ตาม Sensor Fusion ไม่ได้ทำให้โดรนผิดพลาดไม่ได้
ถ้าเซ็นเซอร์หลายตัวได้รับข้อมูลผิดพร้อมกัน สภาพแวดล้อมเกินขีดความสามารถของระบบ หรือมีความผิดปกติของ Hardware / Software ระบบก็ยังสามารถให้ผลคลาดเคลื่อนได้
ดังนั้นสิ่งสำคัญที่สุดสำหรับนักบินยังคงเป็น
เข้าใจระบบ + รู้ข้อจำกัด + อ่าน Warning + รักษา Situational Awareness + พร้อมเข้าควบคุมเมื่อเกิดความผิดปกติ
เพราะ…
เทคโนโลยีช่วยให้โดรนฉลาดขึ้น
แต่ความรู้ของนักบินช่วยให้การบินปลอดภัยขึ้น